
 Ρομπότ χειρισμού AS/RS
 Μονάδα κάθετης αποθήκευσης
 Εξοπλισμός Μεταφοράς
 Έξυπνο Σύστημα Αποθήκευσης
 Ράφια αποθήκης
 Βιομηχανίες
 Υπηρεσίες
 Σχετικά με εμάς











Πώς η τετραμερής μεταφορά παλετών AS/RS υποστηρίζει τον ψηφιακό μετασχηματισμό στη διακριτή κατασκευή
Αυτοματοποίηση Αποθήκης σε ένα εργοστάσιο παραγωγής σπάνια αφορά μόνο την εύρεση περισσότερου χώρου αποθήκευσης.
Τα υλικά πρέπει να φτάνουν στη σωστή μορφή, να αποθηκεύονται με ασφάλεια, να παραμένουν ιχνηλάσιμα και να επιστρέφουν στην παραγωγή όταν χρειάζονται.
Αυτό γίνεται πιο δύσκολο στην διακριτή κατασκευή, όπου τα υλικά μπορεί να διαφέρουν σημαντικά σε μέγεθος, τύπο φορέα και μέθοδο χειρισμού.
Πώς να μετακινήσετε ομαλά διαφορετικά είδη υλικών μέσα στο Αυτοματοποιημένη αποθήκευση Η διαδικασία ήταν επίσης ένα από τα ζητήματα που έπρεπε να αντιμετωπίσει αυτό το έργο.
Το έργο χρησιμοποίησε ένα Μεταφορά παλετών τεσσάρων κατευθύνσεων AS/RSνα συνδεθώ Αυτοματοποιημένη αποθήκευση με χειρισμό υλικών και ψηφιακό έλεγχο αποθήκης.
Αντί να ξεκινήσει με μια τυπική διαμόρφωση αποθήκης, η διάταξη αναπτύχθηκε γύρω από τα υλικά που έπρεπε στην πραγματικότητα να μετακινηθούν μέσα από αυτήν.
Μια συμπαγής αποθήκη για βαριά υλικά παραγωγής
Το διαθέσιμο ύψος της αποθήκης ήταν περίπου 6,9 μέτρα.
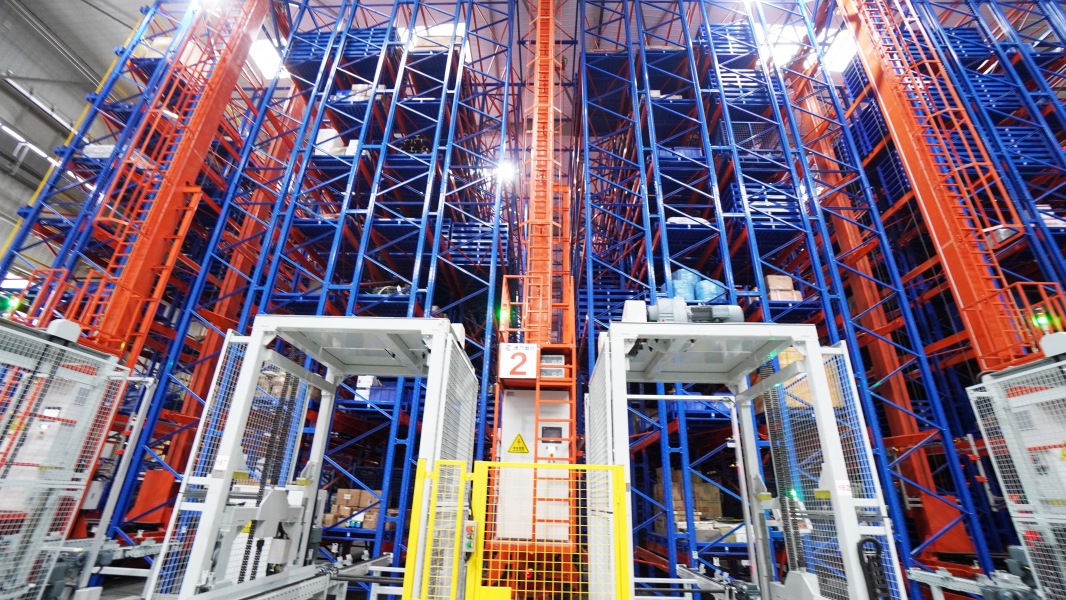
Μέσα σε αυτόν τον χώρο, το AS/RS ήταν διατεταγμένο απέναντι πέντε επίπεδα αποθήκευσης, παρέχοντας 893 αποτελεσματικές θέσεις αποθήκευσης.
Η αποθήκη χειρίζεται πλαίσια από σύρμα συγκόλλησης και χάλυβα με διαφορετικά ύψη μονάδας φορτίου. Κάθε θέση παλέτας σχεδιάστηκε με βάση μια απαίτηση φορτίου τουλάχιστον 1.000 κιλά.
Αυτός ο συνδυασμός —περιορισμένο ύψος, σχετικά βαριά φορτία και διαφορετικές μορφές μεταφορέων— σήμαινε ότι η απλή προσθήκη συμβατικών ραφιών παλετών δεν θα έλυνε ολόκληρο το πρόβλημα.
Το τελικό σύστημα συνδύαζε:
- Παλέτα τεσσάρων κατευθύνσεων Ρομπότ μεταφοράςμικρό;
- μεγάλομετάμικρό;
- εξοπλισμός μεταφοράς·
- παλετοποιητές και αποπαλετοποιητές·
- εξοπλισμός φόρτωσης με υποβοήθηση γερανού·
- ρομποτικό εξοπλισμό χειρισμού·
- λογισμικό ελέγχου και διαχείρισης αποθήκης.
Το τετραμερές Ρομπότ μεταφοράςχειρίζονται την κίνηση των παλετών μέσα στο σύστημα ραφιών, ενώ ο υπόλοιπος εξοπλισμός φροντίζει για τη μεταφορά πριν και μετά την αποθήκευση.
Γιατί η κίνηση τεσσάρων κατευθύνσεων ήταν χρήσιμη εδώ
ΕΝΑ Ρομπότ μεταφοράς τεσσάρων κατευθύνσεων παλετών μπορεί να ταξιδέψει κατά μήκος τόσο της κύριας όσο και της δευτερεύουσας κατεύθυνσης μέσα στο σύστημα ραφιών.
Αυτό έχει σημασία όταν πρέπει να φτάσετε σε διαφορετικές τοποθεσίες αποθήκευσης χωρίς να αντιστοιχίσετε ένα λεωφορείο μόνιμα σε μία λωρίδα.
Το έργο χρησιμοποιεί δύο παλέτες τεσσάρων κατευθύνσεων Ρομπότ μεταφοράςμικρόΣύμφωνα με τον υπολογισμό του έργου, η διαμόρφωση των δύο ρομπότ σχεδιάστηκε για συνδυασμένη ικανότητα χειρισμού λεωφορείων περίπου 40 παλέτες ανά ώρα.
Αυτό το ποσοστό είναι ένας υπολογισμός σχεδιασμού συστήματος και όχι ένας γενικός ισχυρισμός απόδοσης για κάθε έργο τετραμερούς μεταφοράς. Η πραγματική απόδοση εξακολουθεί να εξαρτάται από την κατανομή εργασιών, τα σημεία μεταφοράς και τον εξοπλισμό που είναι συνδεδεμένος στο Σύστημα μεταφοράς.
Αυτή η διάκριση είναι σημαντική στην παραγωγή.
Ένα λεωφορείο μπορεί να ολοκληρώσει την κίνησή του γρήγορα, αλλά αν ο επόμενος σταθμός είναι κατειλημμένος, η παλέτα εξακολουθεί να περιμένει.
Μερικές από τις πιο χρήσιμες εργασίες σχεδιασμού έγιναν εκτός ραφιού
Μία λεπτομέρεια σε αυτό το έργο ήταν η θέση της περιοχής παλετοποίησης και εκφόρτωσης από παλέτες.
Η διάταξη χειρισμού στο μπροστινό μέρος ευθυγραμμίστηκε απευθείας με την κύρια ράγα πρώτου επιπέδου, μειώνοντας τον αριθμό των κινήσεων που έπρεπε να περάσουν από τους ανυψωτήρες.
Αυτή είναι μια σχετικά μικρή απόφαση διάταξης, αλλά επηρεάζει την ποσότητα της κυκλοφορίας που ωθείται μέσω του εξοπλισμού κάθετης μεταφοράς κατά την καθημερινή λειτουργία.
Χρησιμοποιήθηκαν επίσης προσαρμοσμένες χαλύβδινες παλέτες με μηχανικά χαρακτηριστικά τοποθέτησης.
Για τους βαρείς φορείς σύρματος και χάλυβα συγκόλλησης, η επαναλαμβανόμενη τοποθέτηση έχει σημασία, επειδή το υλικό πρέπει να μετακινηθεί μέσω χειροκίνητης φόρτωσης, μεταφοράς και αυτοματοποιημένης αποθήκευσης χωρίς να αλλάξει η θέση αναφοράς του στα μισά της διαδικασίας.
Επομένως, ο αυτοματισμός ξεκινά πριν το φορείο εισέλθει στο ράφι.
Το Λογισμικό Αποθήκης Συνδέει τη Ροή Υλικών
Ο φυσικός εξοπλισμός χειρίζεται την κίνηση.
Το σύστημα ελέγχου αποφασίζει τι πρέπει να γίνει στη συνέχεια.
ΣΕκράτη μέλη/WCS και το σχετικό λογισμικό ελέγχου συντονίζουν τις τοποθεσίες αποθήκευσης, τις εργασίες εξοπλισμού, τις πληροφορίες υλικών και τις λειτουργίες της αποθήκης.
Σε ένα διακριτό περιβάλλον παραγωγής, αυτή η σύνδεση είναι ιδιαίτερα χρήσιμη επειδή η δραστηριότητα της αποθήκης είναι στενά συνδεδεμένη με τη ζήτηση παραγωγής.
Αντί να αντιμετωπίζεται το AS/RS ως απομονωμένος χώρος αποθήκευσης, το έργο επιτρέπει την κίνηση υλικών και τις πληροφορίες αποθήκης να γίνουν μέρος της ευρύτερης διαδικασίας εφοδιαστικής του εργοστασίου.
Τι δείχνει αυτό το έργο
Το έργο Zhengmei Shuyun δεν είναι μια μεγάλη αποθήκη υψηλού επιπέδου.
Το συνολικό του ύψος είναι μόνο περίπου 6,9 μέτρα, ωστόσο το σύστημα συνδυάζει πέντε επίπεδα αποθήκευσης, 893 αποτελεσματικές τοποθεσίεςκαι μονάδες βαρέος φορτίου σε μια σχετικά συμπαγή διάταξη.
Αυτό το έργο δεν είναι μια μεγάλη αποθήκη υψηλού επιπέδου.
Δείχνει ότι το σύστημα μεταφοράς παλετών τεσσάρων κατευθύνσεων AS/RS δεν περιορίζεται σε μεγάλες αποθήκες τελικών προϊόντων. Μπορεί επίσης να διαμορφωθεί γύρω από βαριά υλικά παραγωγής, προσαρμοσμένους μεταφορείς και τις λειτουργικές απαιτήσεις της διακριτής κατασκευής.
Το σημαντικό δεν είναι απλώς η τοποθέτηση ενός ρομπότ μεταφοράς σε ένα rack.
Κάνει το ράφι, τους φορείς, τον εξοπλισμό χειρισμού και το λογισμικό να ακολουθούν την ίδια ροή υλικών.